
Naar een vijfde generatie onderzeebootbestrijding
Nieuwe innovaties op het gebied van sonar en sonarprocessing
Abstract
Dit artikel beschrijft de stappen die de Koninklijke Marine neemt naar een vijfde generatie onderzeebootbestrijding (ASW). Door de toegenomen Russische dreiging op de Noord-Atlantische Oceaan innoveert Defensie met de introductie van het nieuwe ASW-fregat. De sleutel ligt in de adoptie van onbemande en autonome systemen, waaronder USV’s met dippingsonars, kwantumsensoren en AI-gedreven sonarprocessing. De focus ligt op het creëren van een Autonoom Multistatisch Heterogeen Netwerk van sensoren en effectoren. Dit netwerk, getest tijdens oefeningen zoals REPMUS, maakt het mogelijk om met minder bemanning een groter zeegebied te dekken en de operatorbelasting te reduceren, cruciaal voor toekomstige multi-domeinoperaties.
 (foto: M. Roos | Mediacentrum Defensie)
Inleiding
In recente Marinebladen is discussie gevoerd over de toekomst en samenstelling van de Nederlandse marinevloot. Een discussie waar ik naar uitkeek sinds mijn oproep in het Marineblad van mei 2023 om als officiersgemeenschap vaker op de zeepkist te gaan staan.[i] Waar KTZ Ronald van Vuuren een toekomst schetst van een hybride vloot met bemande, laag bemande en onbemande eenheden[ii], neemt collega KLTZ Ivo de Haas ons mee in de gedachten achter het Future Maritime Operating Concept (FMOC).[iii] Het FMOC beschrijft de verdediging van Noordoost Europa en afschrikking als belangrijke taken van de Koninklijke Marine. Dat afschrikken is niet alleen een taak voor de toekomst, maar de realiteit van het hier en nu. Deze bijdrage gaat dieper in op de technologische ontwikkelingen die we doormaken op het gebied van onderzeebootbestrijding.
Veranderende onderzeebootdreiging
De hernieuwde onderwaterstrijd op de Noord-Atlantische Oceaan tussen westerse landen en de Russische Federatie is wezenlijk anders dan die gedurende de Koude Oorlog. Naast het beschermen van de noordelijk gelegen bastions speelt de Russische onderzeebootcapaciteit een toenemende rol in hybride operaties, waarin de focus ligt op disruptie van vitale onderwater infrastructuur en het beïnvloeden van landoperaties middels inzet van kruisvluchtwapens. Hoewel kleiner in aantal zijn de huidige generatie Russische onderzeeboten vele malen capabeler en geavanceerder dan vorige generaties. De Kazan-klasse nucleaire aanvalsonderzeeërs (SSN) en de Kilo-II-klasse dieselelektrische variant (SSK) zijn uitgerust met kruisvluchtwapens als de Kalibr en de hypersone Zircon-missile. Daarnaast zijn er steeds meer meldingen van onbemenste onderwatersystemen, die vanuit de onderzeeboten ingezet kunnen worden.
Nieuwe generatie onderzeebootbestrijding
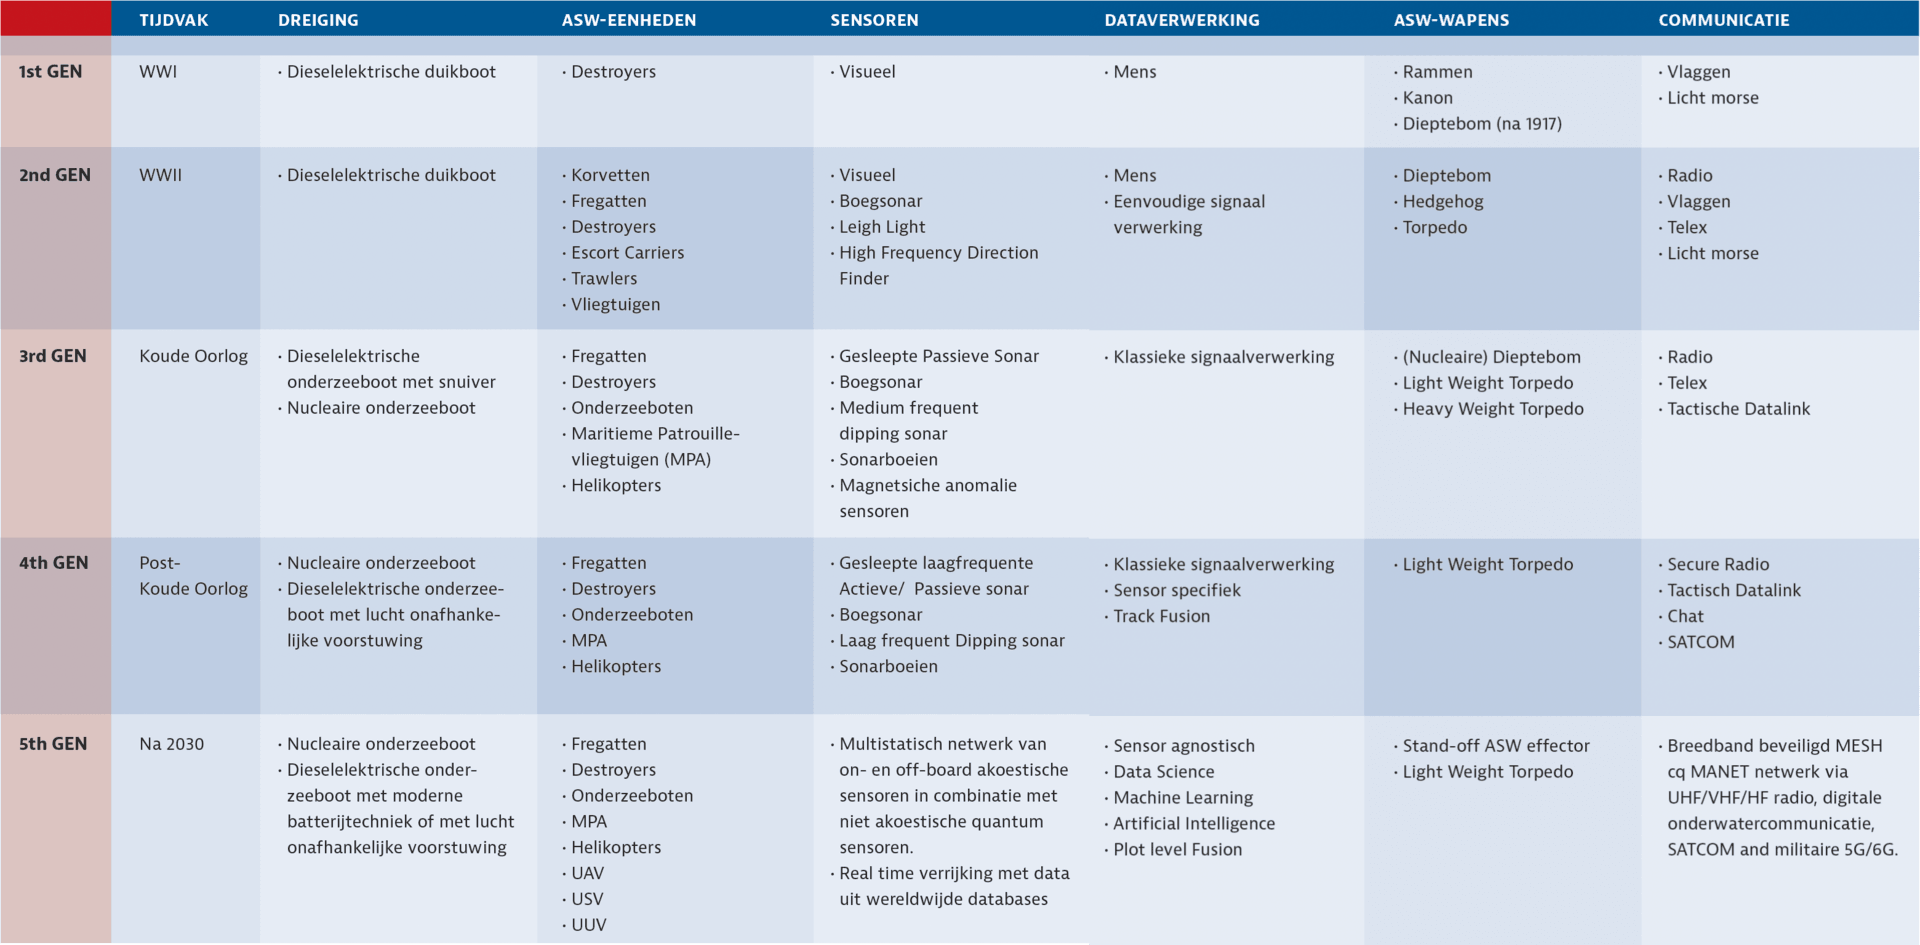
Om deze onderzeebootstrijd succesvol te beslechten (lees: het gevecht te winnen) wordt de onderzeebootbestrijdingscapaciteit van de krijgsmacht sterk gemoderniseerd. Het meest in de belangstelling staande onderdeel van die modernisering is de introductie van het Anti-Submarine Warfare (ASW-)fregat. Met dit platform luidt de Koninklijke Marine de vijfde generatie onderzeebootbestrijding in. In deze generatie onderzeebootbestrijding wordt gebruik gemaakt van een breed scala aan moderne technologieën en systemen.
Niettegenstaande het onderscheid in vijf generaties, vonden de veranderingen geleidelijk plaats. Hierbij waren onderzeebootstrijd in beide Wereldoorlogen en die tijdens het hoogtepunt van de Sovjet-onderzeebootexpansie gedurende de Koude oorlog echte accelerators voor de ontwikkeling van nieuwe technologieën en tactieken en de daarmee gepaard gaande snelle operationalisering ervan. De huidige mondiale veiligheidssituatie lijkt hetzelfde versnellende effect te hebben. Er is een snelgroeiend militair gebruik van onbemenste systemen, op land, in de lucht, op zee en onderwater. De introductie van de deze systemen gaat hand in hand met de snelle ontwikkeling en gebruik van moderne computer algoritmes voor vergaande automatisering en autonomie. Defensie bestudeert die ontwikkelingen, echter operaties in de Zwarte zee tegen de Russische vloot kunnen niet één op één vertaald worden naar ASW-operaties op de Noord-Atlantische Oceaan. Het is daarom te vroeg voor historische conclusies. Desalniettemin blijft onbetwist dat onbemande systemen deel uitmaken van toekomstige navale oorlogvoering, waaronder ASW. Daarom zitten CZSK en COMMIT niet stil.
 Klik op de tabel om deze te vergroten
Onbemande en autonome systemen
Het gebruik van onbemande systemen wordt gezien als één van de manieren om de voor een geloofwaardige afschrikking benodigde massa op zee te brengen. Met deze relatief goedkope systemen kan de KM een groot zeegebied afdekken, operationele diepte creëren en hiermee reactietijd winnen. Tijd en ruimte zijn fundamentele componenten van militaire doctrine. Kortom, er zijn voldoende militair operationele redenen om onbemenste systemen en autonomie te adopteren. Deze massa van systemen is nodig om militair-operationele dreigingen in de huidige tijd, maar ook in de komende decennia het hoofd te bieden. Die dreiging wordt gekenmerkt door een tegenstander die haar onderzeebootwapen snel uitbreidt en deze uitbreiding combineert met een grote bevolking waaruit militaire gerekruteerd kunnen worden. Dit, in combinatie met een significant en hoogtechnologische militair-industrieel complex, is op zijn minst zorgwekkend. Om deze capabele tegenstander tegenwicht te bieden moet het NAVO-bondgenootschap een groot volume aan (onderwater) sensoren en effectoren creëren. Het bemensen van de benodigde systemen en ondersteunende diensten uit onze westerse bevolking lijkt echter niet makkelijk haalbaar. Zelfs als onze samenleving in staat zou zijn grote aantallen dienstplichtigen voor de krijgsmacht te mobiliseren, krijgen we waarschijnlijk te maken met een significante publieke backlash, inclusief intensieve media-aandacht bij het vallen van slachtoffers.
‘Uitdagingen lijken op te wegen tegen de nadelen’
Niet alleen vanuit operationeel-militaire redenen bieden onbemande systemen en autonomie voordelen, ook de technische veranderingen ervan zijn relevant. Minder bemanning reduceert het scheepsvolume door voorzieningen weg te laten; bijvoorbeeld accommodatie en reddingsmiddelen. De nieuw technologie vraagt daarentegen wel meer ruimte voor computers, schokabsorptie en een waslijst aan andere technische componenten. Extra redundantie, robuuste betrouwbare communicatie en sensoren die het onbemande systeem moeten monitoren, introduceren nieuwe technische uitdagingen. Deze uitdagingen lijken echter op te wegen tegen de nadelen.
In een reactie op het betoog van collega Van Vuuren maakt viceadmiraal b.d. Wim Nagtegaal zich begrijpelijk zorgen over de kleine bemanningen die Van Vuuren schetst in zijn bijdrage.[iv] Het begrijpen en bedienen van een veel breder arsenaal aan systemen zal een enorme inspanning zijn voor de operationele gebruiker, zowel voor de bedienaar als de onderhouder. De zorgen die Nagtegaal benoemd zijn terecht alsook onderkend, en er wordt al lange tijd gewerkt aan oplossingen.
Nieuwe sensormaterialen
De signalen van een versterking en modernisering van de Russische onderzeebootvloot waren er al langer.[v] Binnen het bondgenootschap en daarmee ook in Nederland wordt inzake ASW al langer dan zichtbaar gewerkt aan onderzoek naar het gebruik van onbemande systemen en autonomie.[vi] Hierbij wordt voortgebouwd op kennis die is opgedaan bij het ontwikkelen van de onbemande Stand-off mijnenbestrijdingscapaciteit, die de komende jaren in onze vloot wordt geïntroduceerd. Doordat onderzeeboten een dynamische dreiging zijn, is de oplossing een multistatisch netwerk bestaande uit bemande en onbemande platformen met een combinatie van on- en off-board sensoren en effectoren. Deze platformen kunnen organiek zijn, maar ook van andere eenheden of commando’s komen. Het gaat hierbij om platformen, sensoren en effectoren zowel onder-, op- en bovenwater - inclusief ruimtevaartuigen. De geïntegreerde missieomgeving van onze toekomstige ASW-fregatten en Air Defenders is toegerust om de in hoge mate geautomatiseerde en waar mogelijk (en nodig) autonome C4I hub & spoke functie te vervullen. Deze eenheden zorgen daarbij niet alleen voor command & control (C2), maar ook voor redundante inzake communicatiemiddelen en computerkracht.
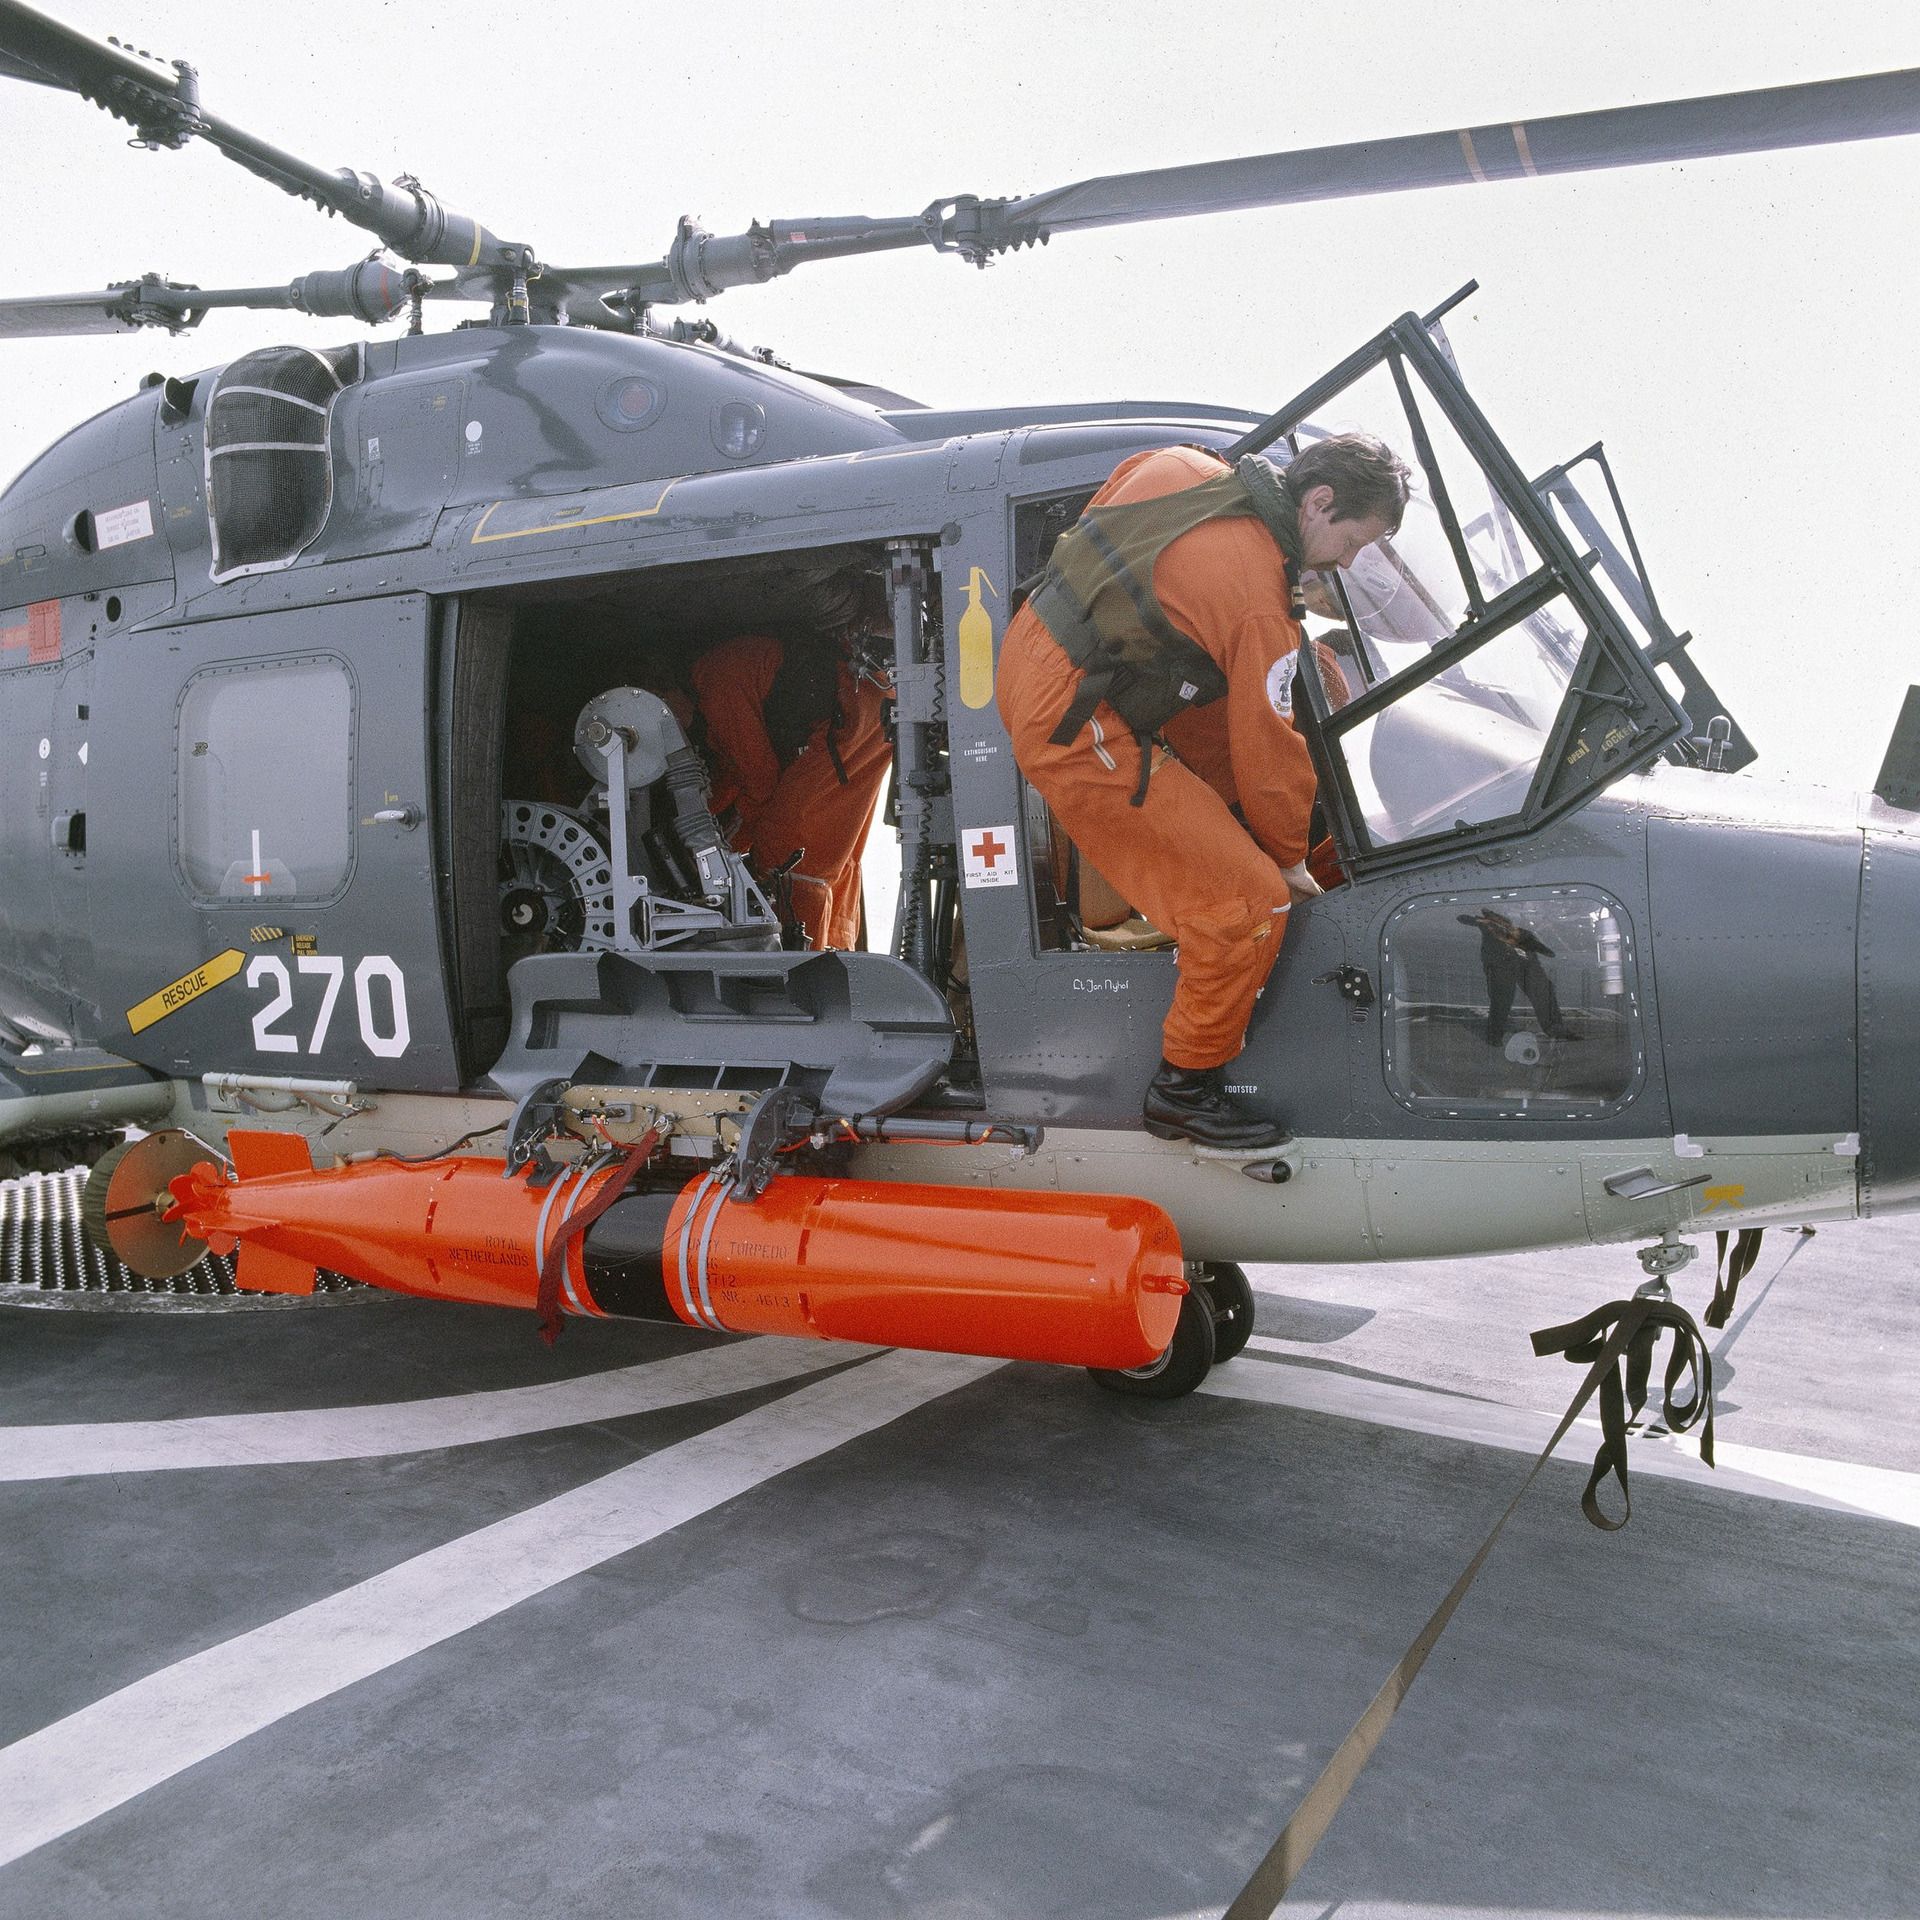 Een Westland-Lynx SH-14B op het vliegdek van een fregat met een aangehangen (oefen)torpedo (foto: collectie NIMH)
Het sensorische deel van het onderwaternetwerk bestaat uit traditionele akoestische sensoren (sonars) en niet-akoestische sensoren (radar, elektro-optische en infrarood). Deze traditionele sensoren worden aangevuld met kwantumsensoren zoals kwantummagnetometers - waarmee verstoringen in het aardmagnetische veld worden gedetecteerd - en kwantumgravimeters. Laatstgenoemde registreert trillingen die via de bodem worden doorgegeven. Beide verstoringen zijn indicatoren voor de aanwezigheid van onderzeeboten. De materialen waarvan onderwatersensors worden gemaakt evolueren eveneens. Zo doet COMMIT in samenwerking met TNO onderzoek naar het gebruik van nanomaterialen voor transducerelementen. Dit is een ontwikkelingen uit de hightech-industrie die laat zien dat naast de traditionele keramische piezo-elektrische technologie voor zend- en ontvangstelementen ook veel lichtere polymeren geschikt zijn voor gebruik in militaire sonars. Deze nanotechnologie zorgt voor gewichtsbesparing waardoor sonars meer gevoelig oppervlak kunnen krijgen of deze geïnstalleerd kunnen worden op kleine onbemande systemen.
Een tweede innovatie op gebied van materialen is een gesleept lineair passief towed array op basis van fiber optic sensing-technologie, die in samenwerking met een Nederlands bedrijf ontwikkeld wordt. Ook hierbij is het gewicht van de hydrofoon lager waardoor het gevoelige deel van de sonar kan worden vergroot. Dat betekent meer gevoeligheid, wat resulteert in detectievoordeel. Daarnaast zorgt de fiber-optische technologie voor volumevermindering waardoor er een dun array ontstaat en is geen elektrotechnisch materiaal benodigd waardoor het ongevoelig is voor verstoring hiervan. De ontwikkeling van sonars voor onderzeebootbestrijding op basis van deze materialen is in volle gang.
Verbeterde sonarprocessing
Sonarprocessing is de methode van het analyseren van onderwatergeluid dat door de sonar wordt opgevangen. Het heeft tot doel het herkennen van bruikbare informatie zoals de aanwezigheid, de locatie en karakteristieken van onderwatergeluid. Sonarprocessing maakt steeds meer gebruik van moderne computer algoritmiek zoals machine learning en kunstmatige intelligentie. Daarnaast raken detectiedrempels adaptiever waardoor deze drempel zich continu aanpast aan het omgevingsruisniveau. Hierdoor worden relevante contacten steeds minder onnodig weggefilterd, en helpt het bij voorkoming van een overmaat aan storing die de waarneming van de operator vertroebelt. Fusie van sonardata vindt in de toekomstige sonarketen in een eerdere processingfase plaats, waarbij plotlevel fusion het streven is. Dit is het proces waar ruwe informatie van sonar gedeeld wordt met of vanuit andere sonars en samengevoegd wordt voordat er een track wordt gemaakt. Een track is de informatie die zichtbaar wordt gemaakt in het Combat Management Systemen (CMS). De eerste stap is plotlevelfusie voor on-board sensoren met het doel toe te werken naar plotlevelfusie voor off-board sonardata. Deze laatste ontwikkeling vereist niet alleen voldoende communicatie-bandbreedte, maar ook standaardisatie van sonar-dataformaten. Met de implementatie van deze technieken reduceren we operatorbelasting, halen we meer relevante data uit de ruwe sonardata, versnellen we het proces van detectie en verhogen we de classificatie nauwkeurigheid van onderwatercontacten.[vii]
‘Standaardisatie is essentieel, aangezien het samenwerking en uitwisselbaarheid mogelijk maakt’
Autonoom Multistatisch Heterogeen Netwerk
In een internationaal multistatisch netwerk is interoperability en interchangeability belangrijk om data en informatie eenvoudig tussen verschillende systemen en nationaliteiten te kunnen delen.[viii] Om dit mogelijk te maken moet het netwerk sensor- of effector-agnostisch zijn, dat wil zeggen dat het niet uitmaakt van wie de sensor is, hoe de sensor (intern) werkt of wie de sensor heeft geproduceerd. Standaardisatie is dus essentieel, aangezien het samenwerking en uitwisselbaarheid mogelijk maakt, niet alleen met sensoren en effectoren uit onze eigen gereedschapskist, maar ook uit gereedschapskisten van bondgenoten. Het netwerk zal zelf beslissen wat de beste manier is om data en informatie uit te wisselen. Daarbij wordt rekening gehouden met prioriteit van de informatie en het volume van de data.
Cognitieve sonar
Binnen het netwerk zullen verschillende nodes gebruikmaken van een groot aantal in- en externe informatie- en databronnen, die gecombineerd met moderne computer algoritmiek, datawetenschap, machine learning en kunstmatige intelligentie het command team ondersteunen met extra kennis en informatie om het onderwaterbeeld op te bouwen. Deze zogenaamde cognitieve sonartoepassing zal niet alleen de kans op detectie van onderwaterdreigingen vergroten door een beter begrip van de omgeving, maar ook de operatorwerklast verminderen, wat bij het continu uitbreiden van sensornetwerken van groot belang is.[ix]
Genoemde ontwikkelingen klinken als forse stappen en een grote verandering. En hoewel sommige van de beschreven technologieën op zichzelf disruptief zijn, is het totale pakket deel van de evolutie van onderzeebootbestrijding: van de eerste dagen van offensieve onderzeeoperaties tijdens de Eerste Wereldoorlog tot de huidige operaties in de Noordelijke Atlantic. Hierbij was vertrouwen in de nieuwe technologie door de operator van belang. Ook nu is het voor de acceptatie van de beschreven ontwikkelingen belangrijk dat we aan vertrouwen werken. Een goed systeem van mens/machine teaming is dan ook een punt van aandacht.
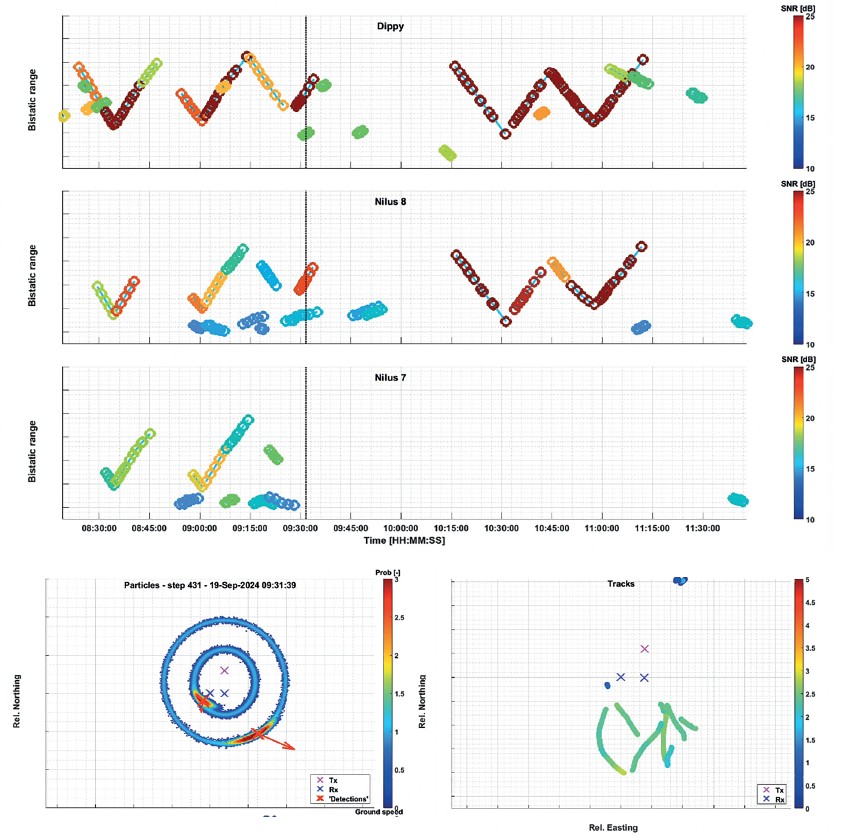
Multistatische sonarprocessing tijdens REPMUS. Boven: data van drie afzonderlijke sonars na processing. Onder: de trackvorming waarvan het resultaat - rode kruis met pijl - uiteindelijk zichtbaar wordt gemaakt aan de operator. Tot nu toe moet de operator dat aan boord doen (data: TNO)
Concrete resultaten
Om alle ontwikkelingen snel te kunnen adopteren, is het van belang deze snel naar de vloot te kunnen brengen. Daarom is besloten de productie van sonarprocessing op de grootbovenwatereenheden in eigen hand te nemen. Dit resulteert in de Underwater Warfare Sensor Suite (UWWSS), een compleet geïntegreerde sonarprocessing suite, die wordt ontwikkeld door TNO in samenwerking met COMMIT (maritieme IT). UWWSS is onderdeel van het CMS en wordt op het ASWF geïntroduceerd. Om toekomstige ontwikkelingen kort cyclisch te kunnen implementeren, is het programma Continu Operationeel Relevantie Sonar (COReS) geïnitieerd. COReS zorgt voor een infrastructuur van simulators, die nieuwe sonar-algoritmes kan testen in een relevante omgeving zonder dat operationele eenheden als testplatform hoeven te dienen.
UWWSS is zoals eerder betoogd geschikt om sonardata vanuit onbemande systemen te verwerken. Voor het ASWF ontwikkelt COMMIT een Unmanned Surface Vehicle (USV) met sonar, die past in de mission bay van het vaartuig. Ontwerp en bouw wordt uitgevoerd door Dutch Naval Design, een samenwerkingsverband tussen maritieme maakindustrie, onderzoeksinstellingen en het Ministerie van Defensie. Momenteel werkt men aan een gedetailleerd ontwerp. Gedurende deze fase wordt ook aan de ontwikkeling van zowel vaar-, platform- als missieautonomie gewerkt. Voor de onderzeebootbestrijdingstaak krijgt de USV beschikking over een dippingsonar. Eenzelfde soort sonar ziet al inzet vanuit de NH90 boordhelikopter, waarbij deze via een lier afzakt naar de gewenste diepte om metingen uit te voeren. Zoals eerder benoemd is het zaak operatorhandelingen tot het minimum te verminderen. Daarom is het overdragen van de operatorbelasting van de USV naar het moederschip geen optie en is het doel om voor USV-operaties geen extra sonarbedienaars aan boord van het ASWF te plaatsen. De USV moet daarom zo autonoom mogelijk zijn, zowel in uitvoeren van het varen als in het detecteren, classificeren en tracken van onderwatercontacten. In dat streven ligt de reden waarom gekozen is voor een dippingsonar in plaats van een gesleepte sonar. Detectie middels stationaire sensors – en een dippingsonar behoort tot die categorie - laten zich makkelijker automatiseren dan bewegende sensoren. In een omgeving met veel verstoring en langzaam bewegende doelen, zoals in onderzeebootbestrijding, is dit laatste extra ingewikkeld.
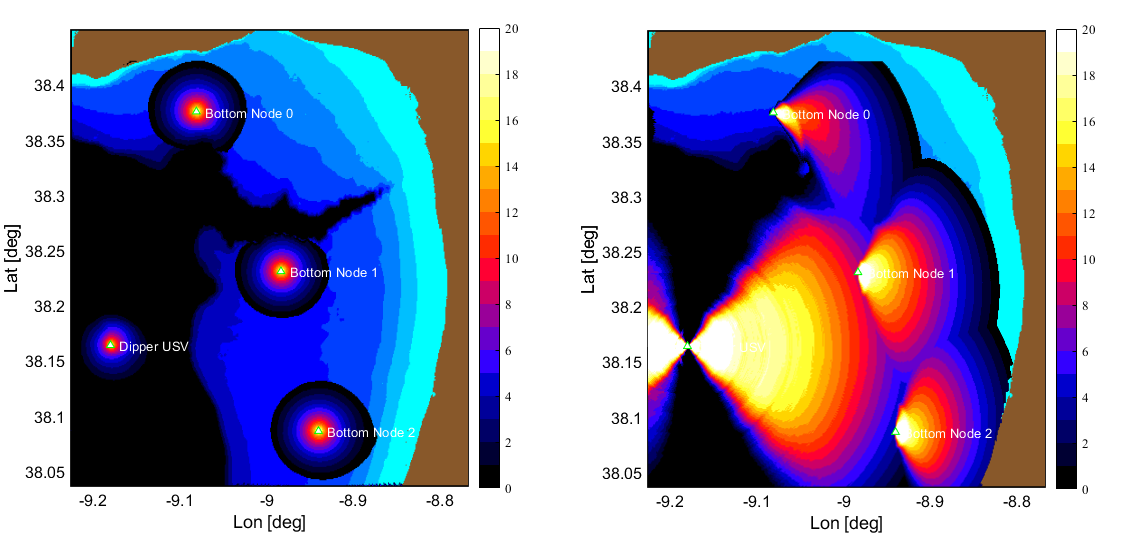 Vier sonars in beeld. Links: de passieve sonars luisteren zonder uit te zenden, waardoor het detectiebereik beperkt is. Rechts: de dippingsonar (links) is nu actief. De drie passieve sonars maken gebruik van het signaal van de actieve sonar (mulitstatisch) wat het bereik sterk vergroot. De afbeeldingen zijn gemaakt met modellen en niet met live data (bron: TNO)
Makkelijker betekent echter niet gemakkelijk. Sinds 2020 doet TNO in opdracht van COMMIT onderzoek naar sonarprocessingalgoritmes voor multistatische sonaroperaties in het kader van een door het NAVO Smart Defence Initiative (SDI) ingezette deployable ASW barrier. Een SDI is een bondgenootschappelijk initiatief waarbij deelnemende landen zelf de kosten dragen van hun inbreng. Met internationale samenwerking komt meer kennis, kunde en data beschikbaar waardoor binnen de SDI slimmere en betere sonarprocessing is ontwikkeld. De resultaten van dit onderzoek werden voor het eerste gedemonstreerd gedurende de jaarlijkse Portugese oefening Robotic Experimentation and Prototyping using Maritime Uncrewed Systems (REPMUS) 2021.[x] Met een experimentele sonar waren we in staat automatische detectie en tracking uit te voeren van een kunstmatig onderwaterdoel.[xi] Met deze ervaring is de sonarprocessing doorontwikkeld en ook geschikt gemaakt voor multistatische signaalverwerking. Dit is een jaar later beproefd tijdens REPMUS 2022. In samenwerking met Duitsland is veel ervaring opgedaan om de multistatische signaalverwerking ook met een verscheidenheid aan systemen uit voeren. In 2022 is zóveel data verzameld, dat in 2023 is gewerkt aan een grote stap in de ontwikkeling. Tijdens REPMUS 2024 demonstreerden Nederland de volledige autonome detectie, tracking en rapportage van een onderwaterdoel in een multistatisch netwerk van actieve en passieve onderwatersensoren in drie domeinen - onderwater, op het water en in de lucht.
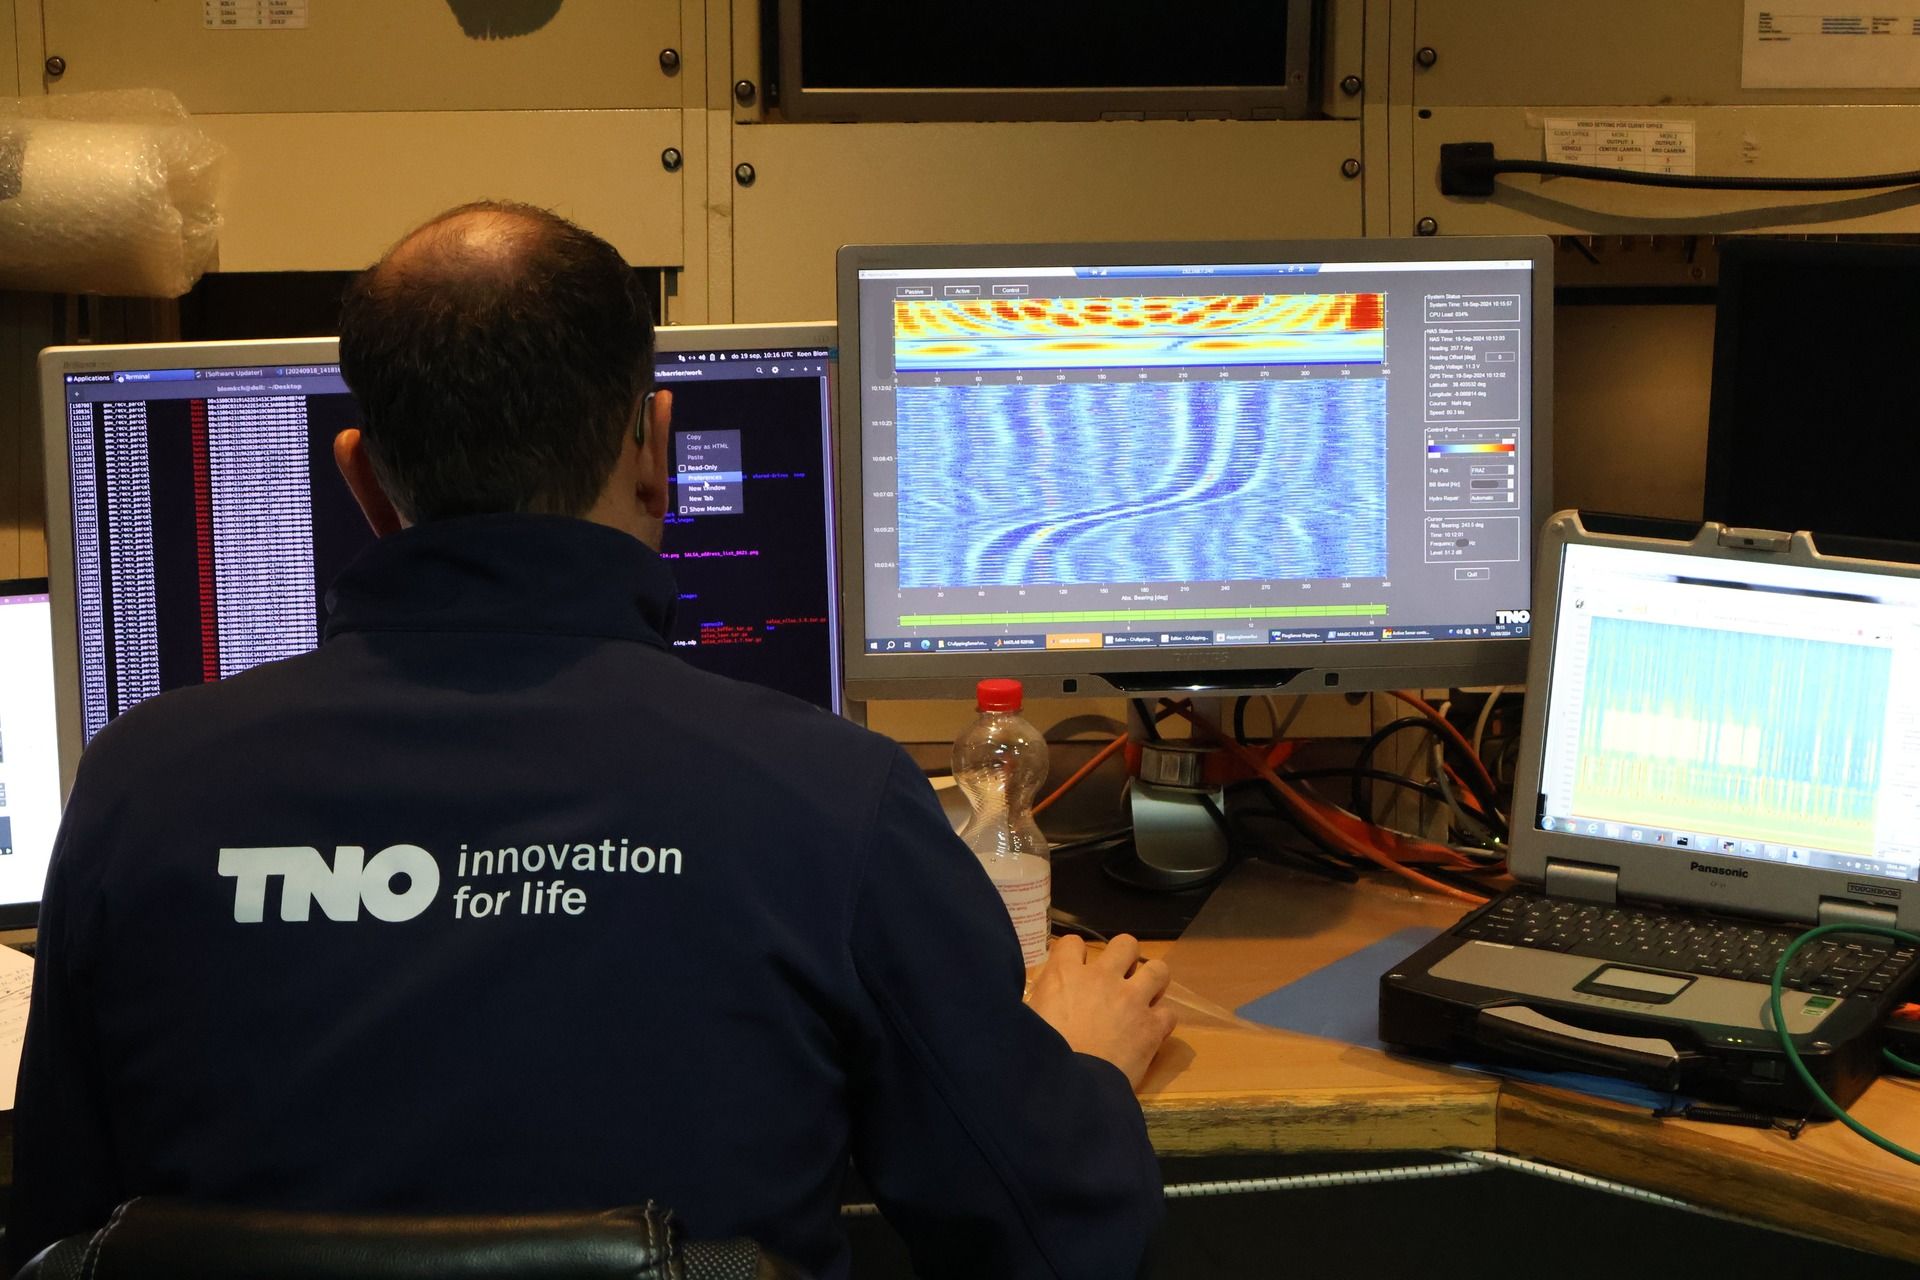 Een TNO-operator obeserveert tijdens REPMUS 2023 het multistatische netwerk. Links en rechts schermen voor de digitale onderwater communicatie en midden in een sonar display (foto: TNO)
Deze demonstratie werd niet met nationale assets en nationale interfaces uitgevoerd, maar in een samenwerkingsverband met Duitsland, Noorwegen, het VK en het NAVO Centre for Maritime Research & Experimentation (CMRE). Wij waren in staat een internationaal netwerk van heterogene sensoren te creëren waarin zonder tussenkomst van operators een doel werd gedetecteerd, automatisch getrokken en gerapporteerd aan de ASW Commander in het Maritime Operation Centre (MOC) aan de wal. Op het gerapporteerde onderwaterdoel is vervolgens een onbemande helikopter ingezet voor inzet van sonarboeien. Door het meerdere keren herhalen van de test, is niet alleen aangetoond dat de ambitie ook te verwezenlijken is, maar het laat ook zien dat onderzeebootbestrijding multi-domeinoperaties avant la lettre zijn.[xii]
‘Met de implementatie van deze technieken reduceren we operatorbelasting'
De onbemande helikopter, die ook op het ASWF komt, is tevens geschikt voor het vergroten van de effectieve wapeninzet. Hiervoor is het belangrijk zeker te stellen dat een sonarcontact ook daadwerkelijk een onderzeeboot is. Confirmatie met niet akoestische sensoren kan die mogelijkheid bieden. Gedurende REPMUS2025 is daarom succesvol geëxperimenteerd met een onbemande helikopter met een Quantum Magnetic Anomaly Detector (QMAD), die de verstoring van het aardmagnetisch veld door de onderzeeboot detecteert. In samenwerking met de internationale partners zal Defensie tijdens REPMUS 2026 aan de hand van alle ervaringen uit 2024 en 2025 een demonstratie uitvoeren waarin alle ontwikkelingen in samenhang worden aangetoond.
Conclusie
Defensie wordt geconfronteerd met een toenemende onderzeebootdreiging die alleen het hoofd kan worden geboden door gebruik te maken van onbemande en autonome sensorsystemen. Om de toenemende data uit deze sensorsystemen te kunnen verwerken met minder mensen worden er meer en meer moderne sensoren, sensormaterialen en computeralgoritmes toegepast in de vlootvernieuwing van de Koninklijke Marine. Doordat er in de afgelopen decennia blijvend is geïnvesteerd in onderzoek naar moderne detectie en classificatie technologie, gecombineerd met experimenteren op zee is Defensie goed voorgesorteerd om met de introductie van het ASWF binnen de Nederlandse vloot vorm te kunnen geven aan de vijfde generatie onderzeebootbestrijding. Zoals dit artikel betoogd, is deze transitie geen directe omslag, maar vormt eerder een geleidelijk proces. Naast de beschreven materiele verandering zullen ook opleidingen, doctrines en tactieken evolueren als gevolg van operationele experimenten. En vanuit de vijfde generatie zal ongetwijfeld de weg worden ingeslagen naar een volgende generatie onderzeebootbestrijding.

Noten
[i] Dröge, P., ‘De zeepkist op, het debat hervat!’, Marineblad, nr. 3 (mei 2023), p. 40-43.
[ii] Vuuren, R. van, ‘Vernieuwing van de vloot’, Marineblad, nr. 3 (mei 2025), p. 6-13.
[iii] Haas, Y. de, ‘Het Future Maritime Operating Concept’, Marineblad, nr. 4 (juni 2025), p. 8-15.
[iv] Nagtegaal, W., ‘Reactie op R. van Vuuren’, Marineblad, nr. 4 (juni 2025), p. 48.
[v] Zie bijvoorbeeld: Thomas Gibbons-Neff, Report: Russian sub activity returns to Cold War levels, The Washington Post (4 februari 2026); Kathleen H. Hicks et al, Undersea Warfare in Northern Europa (CSIS International Security Program, juli 2026).
[vi] Niet alleen voor onderzeebootbestrijding, maar ook voor mijnenbestrijding. De laatste zijn daar nog eerder mee gestart wat tot uit is gekomen in de aanschaf van de nieuw MCM moederschepen met een toolbox die onbemand op afstand van het moederschip wordt ingezet. Zie hiervoor het themanummer Mijnendienst, Marineblad, nr. 2 (maart 2025).
[vii] NIAG report SG 304 AI and Big Data Analytics in the Maritime Domain
[viii] Interoperability is het vermogen mat andere systemen samen te werken op basis van een gemeenschappelijke taal. Interchangeability betekent dat een systeem kan vervangen voor door een ander type systeem zonder dat de functie van het system of systems wezenlijk veranderd.
[ix] Boom, D., ‘Verantwoorde bemanningsreductie’, Marineblad, nr 3 (mei 2025), p. 28-34.
[x] Voor meer informatie over REPMUS zie: A MUST DO: REPMUS is Primary Means for NATO to Develop Maritime Uncrewed Capability, Seapower.
[xi] COMMIT en TNO gebruiken een ‘in house’ ontworpen experimentele sonar die in functie is te vergelijken met een HELRAS sonar van de NH90. Echter de sonar is eenvoudig aan te passen en uit te breiden. De experimentele sonar heeft in vergelijking met de HELRAS een zeer laag vermogen. Detectie afstanden zijn daarom niet representatief. Zie ook: Materieelgezien 5-2021. https://magazines.defensie.nl/materieelgezien/2021/05/04_dipping-sonar-in-onderzeebootbestrijding. Voor het oefendoel zie: Alle Hens 8-2021. https://magazines.defensie.nl/allehens/2021/08/05-asw-oefendoel.
[xii] De resultaten zijn vastgelegd in een TNO rapport dat Departementaal Vertrouwelijk is. Voor defensiemedewerkers is het op te vragen bij de auteur.
Gerelateerd
De invloed van klimaatverandering op onderzeebootbestrijding
Klimaatverandering is niet alleen een ecologisch probleem, het verandert ook het maritiem-militaire optreden. Een graduele geografische…
Opschalen en verbreden: de MLD van nu tot 2035
De NH90 helikopter is nog steeds de ruggengraat van de MLD en zal dit ook het komende decennium blijven. Goedkeuring voor de aankoop van…
Naar de Orka: vervanging Nederlandse onderzeebootcapaciteit
De vervanging van de Walrusklasse is in volle gang. Dit artikel beschrijft het ambitieuze engineeringstraject – van de System Requirement…

